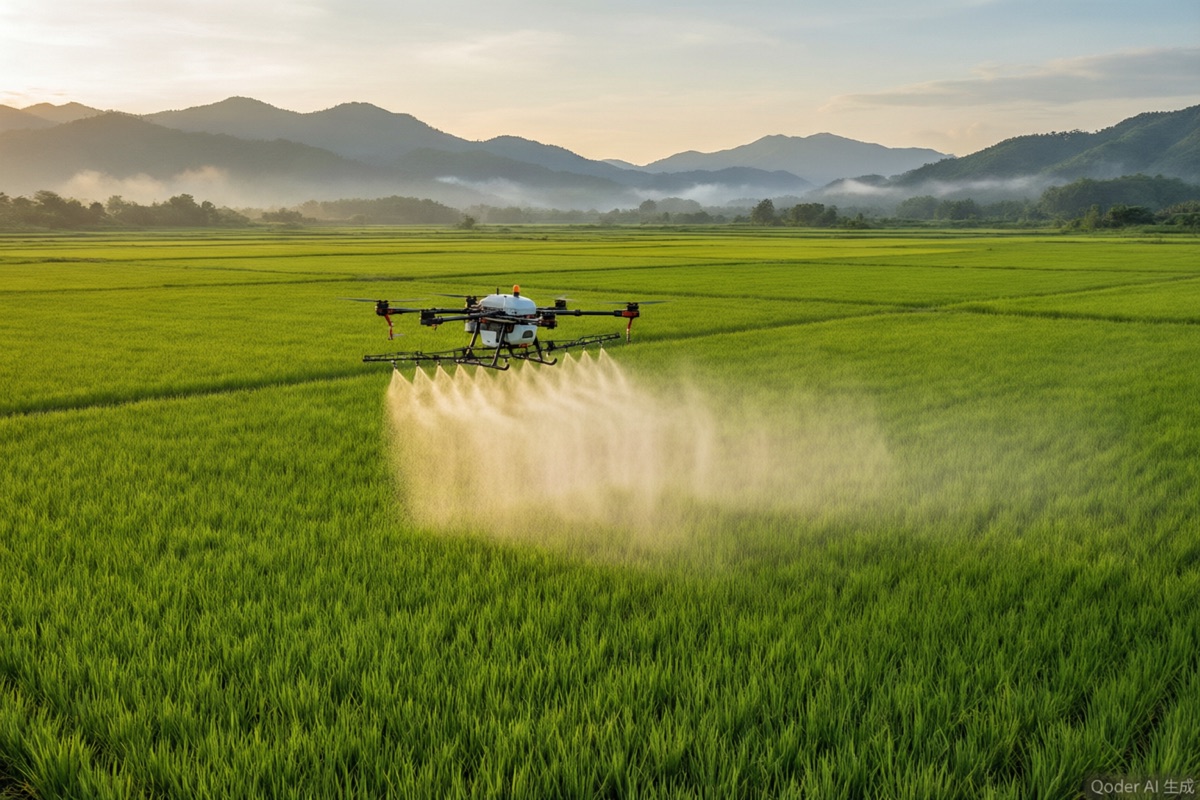
植保无人机这几年普及得很快,但大多数作业仍然是"匀速、定量、全覆盖":不管下面的作物长势如何、有没有病虫害,药量都一样。加装 AI 视觉模块之后,无人机第一次有了"边飞边看"的能力,作业逻辑也随之改变。
第一个案例是水稻田的变量喷洒。无人机挂载多光谱相机,飞行中实时计算植被指数,把地块划分成"长势旺盛"与"长势偏弱"两类网格。前者减少药量,后者适当增加。同一块田,药剂用量下降 18%,而防治效果反而更均匀。
第二个案例是丘陵果园的地形跟随。传统方式靠预先测绘的 DEM 高程图定高飞行,但果树是会长高的。视觉模块实时识别冠层顶部,把飞行高度锁定在冠层上方 2 米,喷头到叶面的距离因此保持恒定,雾滴沉积均匀度明显改善。
第三个案例是药液余量预测。作业到后期缺药返航是最尴尬的情况:剩下几亩地没打完,往返一次就是十几分钟。视觉模块结合已作业面积与流量计数据,实时推算剩余药液可覆盖的面积,提前给出返航建议,作业计划因此可以自动重排。
这些功能的共同点,是把"事前设定"变成"事中感知"。无人机的飞行控制本来就是一个实时系统,视觉模块的接入并没有增加太多算力负担——真正的工程量在于把视觉数据与飞控、喷洒系统可靠地打通:延迟要低,失败要能降级,任何一个模块挂掉都不能让无人机失去控制。
农业场景对可靠性的要求,其实比消费级产品苛刻得多。田间扬尘、强光、震动、电磁干扰,都是实验室里想象不到的。我们的经验是:算法指标只决定能不能做,工程可靠性才决定能不能用。